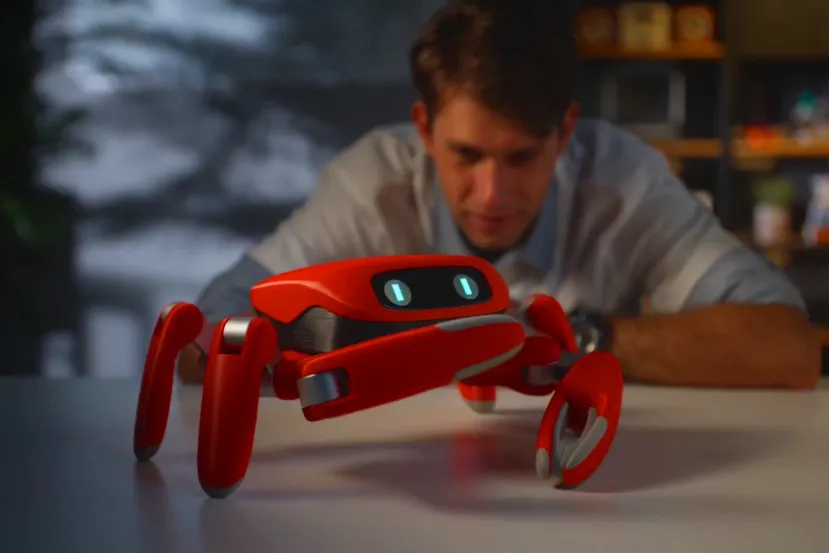
La compañía KingKong ha anunciado el lanzamiento de Jumper, un robot de 6 patas con diseño inspirado en un cangrejo que combina 22 grados de libertad con un entorno de desarrollo totalmente abierto. Según ha detallado el fabricante, la plataforma cuenta con un repositorio en GitHub pensado para que la comunidad pueda diseñar, entrenar y transferir nuevas conductas motrices al hardware mediante modelos de inteligencia artificial.
A diferencia de otras propuestas comerciales de arquitectura cerrada, este proyecto incluye tanto la simulación física tridimensional como las herramientas de despliegue sobre el robot físico. De este modo, los desarrolladores pueden poner a prueba distintas rutinas de desplazamiento sin necesidad de programar manualmente el comportamiento de cada articulación desde cero.
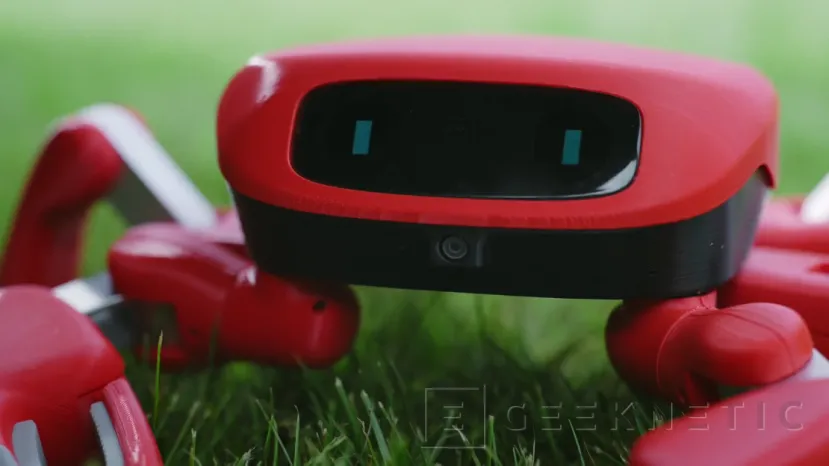
Para gestionar los algoritmos de control sobre el terreno, el equipo incorpora un procesador de ocho núcleos junto a una NPU con una potencia de 6 TOPS.
Especificaciones técnicas del robot KingKong Jumper
| Componente | Especificación técnica |
|---|---|
| Procesador | 8 núcleos |
| Unidad neuronal (NPU) | 6 TOPS |
| Memoria RAM | 4 GB |
| Almacenamiento interno | 64 GB |
| Articulaciones motrices | 22 servomotores con respuesta táctil |
| Sensores de movimiento | Unidad de medición inercial (IMU) de 6 ejes |
Simulación en MuJoCo y aprendizaje por refuerzo
Si nos centramos en el apartado mecánica, este robot reparte sus 22 servomotores táctiles entre las seis extremidades y los puntos de sujeción frontales. Esta configuración le permite ejecutar desplazamientos multidireccionales, además de saltar, completar secuencias de baile y manipular objetos con sus pinzas.
Asimismo, la unidad IMU de 6 ejes monitoriza en tiempo real la orientación y la aceleración del chasis, lo que ayuda a corregir el equilibrio de la estructura ante desniveles o empujones.
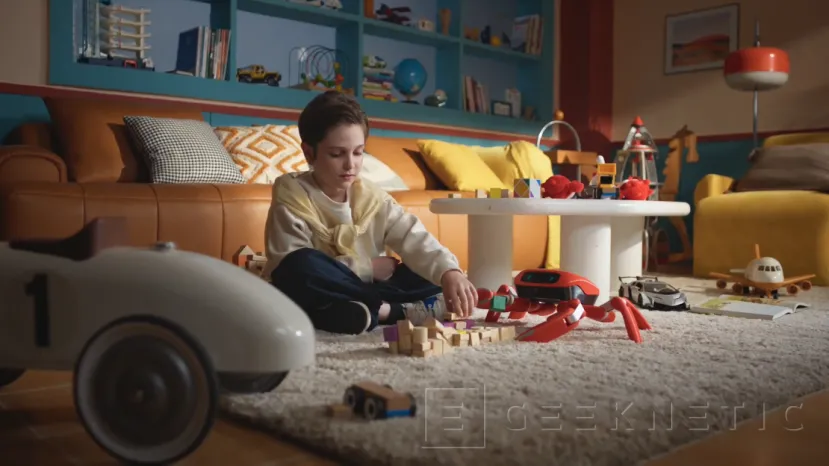
El software de control se apoya en MuJoCo, un motor de simulación física habitualmente utilizado en el entrenamiento de sistemas autónomos. El conjunto de herramientas liberado por la marca abarca desde los modelos digitales del dispositivo hasta entornos de aprendizaje por refuerzo, una técnica en la que el sistema informático adquiere nuevas destrezas de locomoción mediante ciclos de prueba y corrección virtual.
KinKong también ha integrado un asistente para experimentar con variantes de diseño y movimientos a través de instrucciones de texto. Para fomentar la creación de librerías de movimiento, KingKong ha puesto en marcha el reto comunitario Crab Robot Open Motion Challenge, una convocatoria abierta donde los usuarios pueden compartir sus desarrollos de software mientras el código base permanece disponible para ser consultado y descargado.
Fin del Artículo. ¡Cuéntanos algo en los Comentarios!