¿Cómo lograr que un robot sienta lo que toca? Tesla patenta sensores 3D para extremidades mecánicas
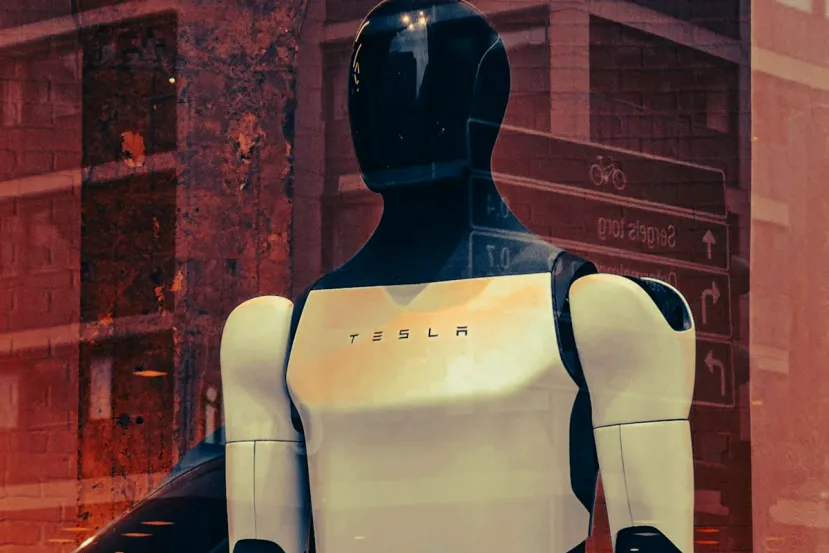
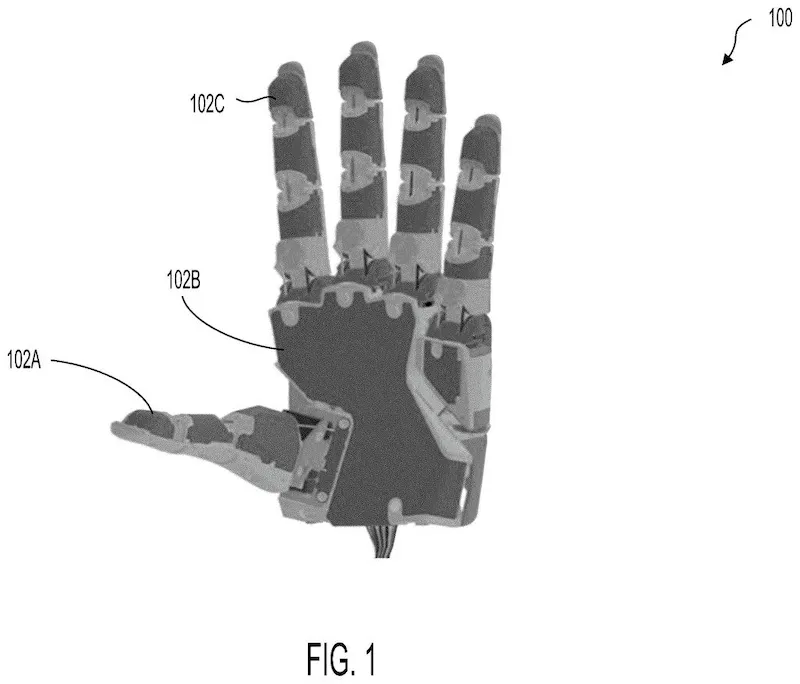
por Edgar OteroDotar a los robots de sentidos como los humanos es un reto mayúsculo. Sin embargo, es necesario si el objetivo es lograr que simulen las acciones humanas de forma precisa. En este sentido, nos ha llamado la atención una solicitud de patente presentada por Tesla en Estados Unidos que describe el diseño de una superficie táctil flexible pensada para amoldarse a los dedos y las palmas de manipuladores mecánicos.
El documento, registrado bajo el código US 2026/0310299 A1 y publicado oficialmente el 8 de octubre, ha salido a la luz tras un análisis técnico difundido por la publicación especializada Patentlyze.
La arquitectura propuesta se fundamenta en un esquema multicapa compuesto por dos láminas flexibles con zonas conductoras, entre las cuales se intercala un material compresible. En los puntos donde estas áreas conductoras se cruzan, se generan nodos de detección independientes que registran las alteraciones provocadas por la presión sobre la superficie. Según detalla el texto técnico, este principio puede implementarse mediante tecnologías capacitivas o piezorresistivas, empleando como base sustratos como el poliuretano termoplástico, el PET o la poliimida.
Tesla ya piensa en cómo fabricar estos sensores en masa
Uno de los aspectos más interesantes del documento no está solo en la captación sensorial, sino en la viabilidad para producir estos sensores. En lugar de diseñar sensores tridimensionales complejos desde el inicio, la patente plantea imprimir los circuitos sobre materiales completamente planos mediante serigrafía, corte por láser y aplicación de pasta conductora. Posteriormente, esas piezas bidimensionales se someten a un proceso térmico de deformación que les confiere volumen.
De este modo, los sensores pueden adaptarse a superficies curvas complejas para registrar el empuje y la fuerza de contacto con precisión. En la práctica, este método abre la puerta a fabricar sensores táctiles mediante procesos industriales ya consolidados, lo que reduciría los costes y tiempos de ensamblaje en comparación con los métodos artesanales que se utilizan habitualmente en prototipos de laboratorio.
Aunque el expediente no menciona de forma directa a Optimus, el robot humanoide de Tesla, sí identifica como destinos directos las yemas de los dedos, las palmas y los efectores finales de brazos mecánicos. Esta tecnología apunta a una necesidad cada vez más acuciante en la industria, a saber, permitir que las manos robóticas no solo agarren un elemento, sino que sientan con qué firmeza lo sostienen para calibrar la fuerza según el material o el peso.
Por otro lado, la solicitud tampoco incluye datos concretos sobre la resolución de los puntos de contacto, su sensibilidad mínima ni su resistencia a la fatiga mecánica. Eso sí, el registro deja claros cuáles son los objetivos de Tesla. La compañía busca dotar a sus plataformas robóticas de una manipulación física más avanzada, a la espera de comprobar si la solución salta del papel a sus prototipos reales.
Fin del Artículo. ¡Cuéntanos algo en los Comentarios!