¿Qué es ROS y para qué sirve?
por Juan Antonio Soto¿Qué es ROS?
Con el creciente auge de la robótica, los desarrolladores han querido ofrecer un conjunto de software para que sea más sencillo y completo desarrollar aplicaciones para robots, así nace ROS. ROS responde a las siglas de Robot Operating System, aunque en realidad este no es un sistema operativo completo que se ejecuta de forma independiente en un conjunto de hardware. ROS es un conjunto de software (o framework) de código abierto diseñado específicamente para facilitar la programación y el software para los robots.
Antes de que existiera ROS tendrías que programar multitud de funciones desde cero, como la lectura de los sensores, las señales de los motores y coordinar la comunicación entre el diferente hardware que tiene un robot. Con ROS todas estas tareas se han simplificado enormemente.
ROS funciona como una capa intermedia, también conocida como middleware, entre el sistema operativo y proporciona las herramientas y bibliotecas necesarias para los desarrolladores que quieren programar sus aplicaciones para robots. Así podrás concentrarte en otras tareas como la lógica del robot en lugar de perder el tiempo con los sensores y motores.
La actual versión ROS 2 es una evolución de la primera versión que tenía ciertas limitaciones para aplicaciones industriales y críticas. ROS en su versión original trabajaba sobre un servidor central, que en caso de fallo dejaba inutilizado todo el sistema. Pero con ROS 2 se ha solucionado este problema, una reescritura por completo pensando en las aplicaciones industriales que dependen de la robótica para su correcto funcionamiento. Esto incluye vehículos autónomos, sistemas embebidos e incluso entornos multi-robot.
ROS es multiplataforma y se puede usar bajo Windows, Linux o macOS, aunque principalmente se usa con sistemas Linux. ROS es toda una ventaja porque además cuenta con el apoyo de la comunidad, que siempre está realizando cambios y mejoras, así como revisando problemas existentes y adaptando el nuevo hardware que se va lanzando al mercado.
¿Para qué sirve ROS?
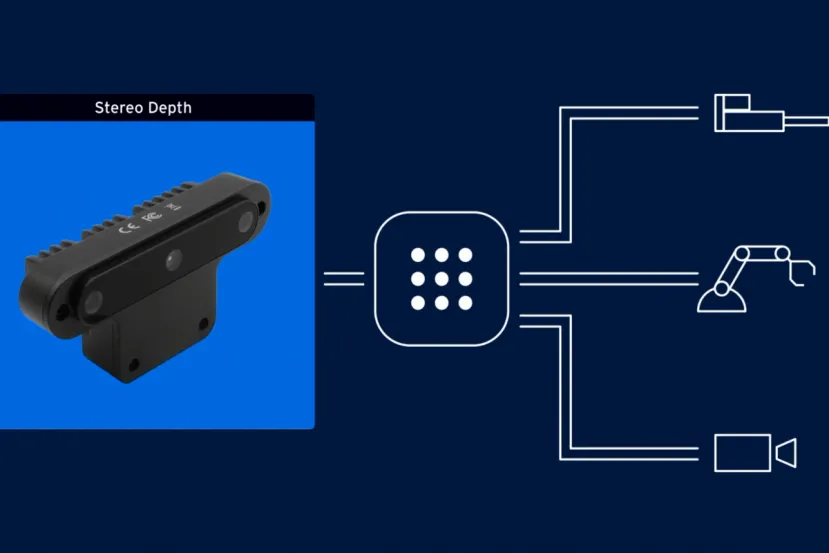
ROS sirve para olvidarte de la programación de diferentes complementos y estandarizar el desarrollo de software para robots. En lugar de programar cada motor, sensor, cámara y otros elementos, ROS hace de sistema capaz de conectar todos los componentes utilizando bibliotecas de código ya existentes, y permite centrarte en la lógica y otros factores de tu futuro robot.
En el diseño y construcción del software para robots, ROS tiene un importante papel para realizar un código fuerte y abierto para una arquitectura modular, fácil de mantener y escalable de cara a futuro. Es capaz de organizar el software en diferentes nodos para que multitud de procesos trabajen a la vez, y con diferentes velocidades. Permite que cada nodo se encargue de una función, permitiendo en caso de fallo que el resto del sistema siga funcionando.
Una de sus funciones es que permite gestionar la percepción de dispositivos como cámaras 3D, los escáneres LiDAR, IMUs y radares. Esto permite construir un modelo del entorno en tiempo real para ayudar al robot a desenvolverse por el medio de forma rápida y sencilla. También permite la creación de un mapa para navegación y localización, y así poder ubicarse de forma precisa sin la necesidad de un GPS.
También permite el control de motores y servos para mover los brazos o patas de los robots. ROS es capaz de coordinar los movimientos gracias a sus bibliotecas ya definidas que te ahorrarán todo el trabajo de programar desde cero, intercambiando información entre los diferentes componentes y controladores, así como reflejar la telemetría para que en todo momento puedas conocer el estado del robot y sus funciones.
ROS ha nacido para facilitar todas estas tareas, con funciones ya definidas y controladas por las bibliotecas, con un fácil mantenimiento, constantes actualizaciones y todo pensado en que la construcción de tu robot pueda ser lo más sencillo posible en las acciones más usadas y repetidas dentro de la robótica.
Fin del Artículo. ¡Cuéntanos algo en nuestro Foro!